China Newswire — 地下隧道施工属于高风险作业。洞内密闭昏暗,存在坍塌、有毒有害气体泄漏等隐患;加上通信受限、视野受阻、地形复杂等因素,传统监控可能出现盲区,在某些情况下难以充分掌握洞内实际状况。日本地下隧道受地质条件影响,施工难度更高、工况更为复杂,施工过程中还需应对地层稳定性波动等各类现场挑战,进一步加大了隧道施工的安全管控压力。
面对这类严苛工况,云深处科技将山猫M20 Pro轮足机器人投入日本某处在建地下隧道,针对封闭长距离隧道中的人员安全风险、现场信息获取受限、多技术系统集成难度大三项行业课题,开展隧洞机器人先行安全确认与远程感知相关试验。
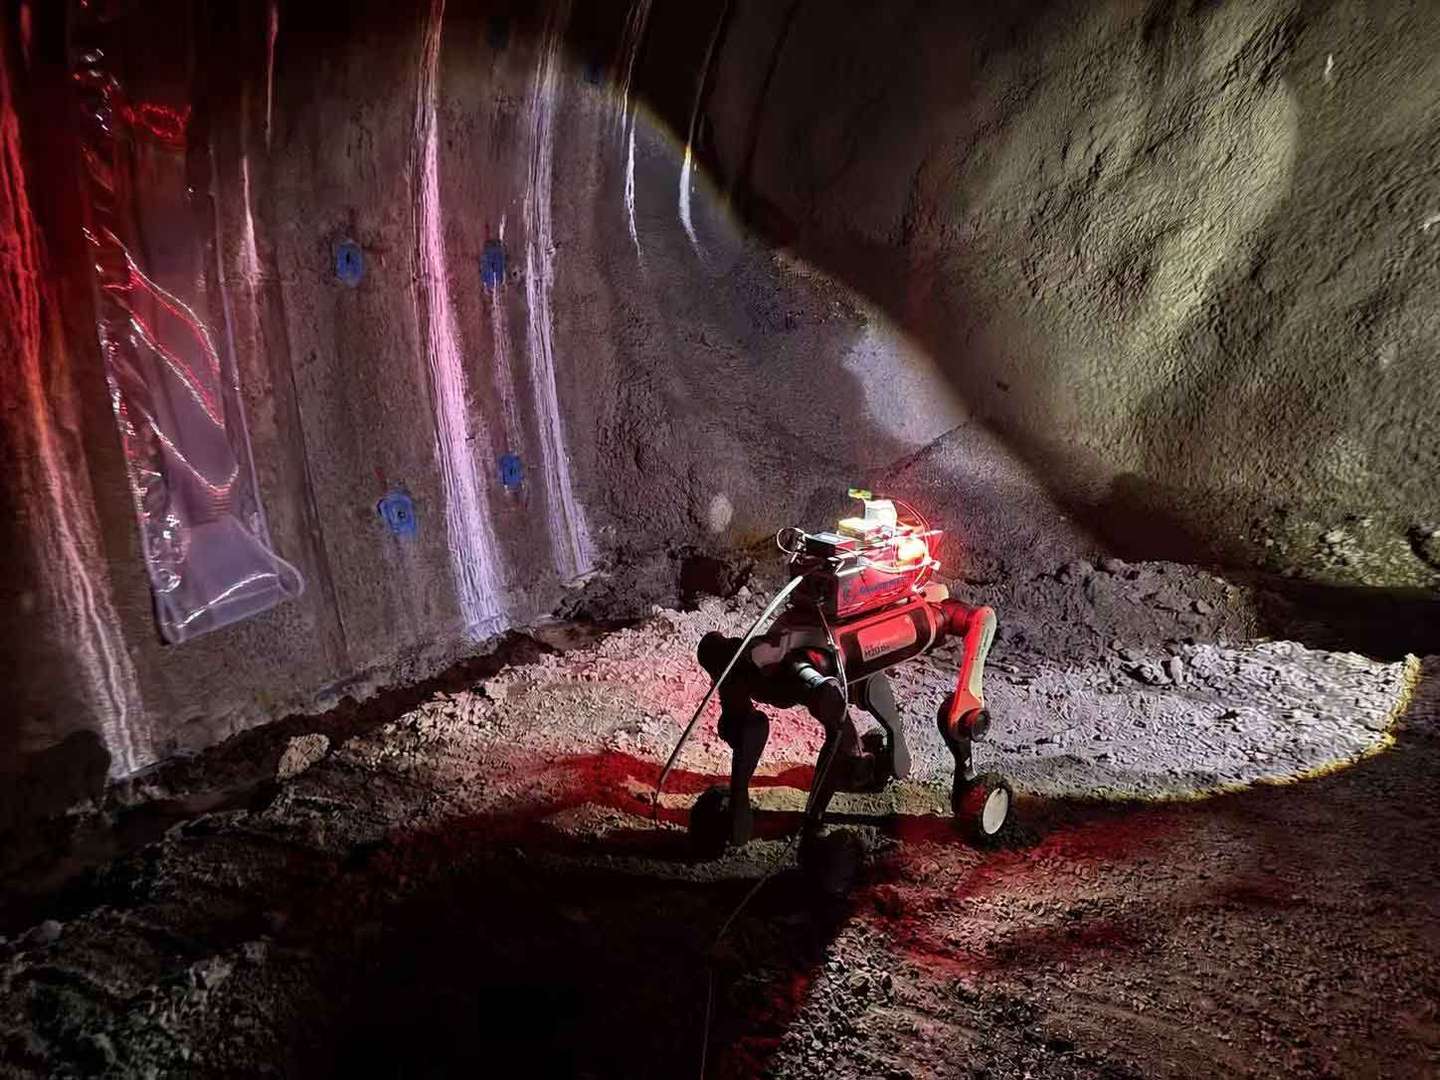
封闭、昏暗、长距离 —— 隧道是检验机器人现场落地能力的真实环境
在建隧道具有封闭、昏暗、长距离等环境特点,也可能存在路面不平、部分区段通信困难等运行限制。仅依靠固定摄像设备或人工确认,在某些情况下难以在作业开始前从足够范围获取所需现场信息。同时,如果由人员先行进入现场进行勘查,作业人员可能首先面对潜在的安全风险。
在此背景下,云深处科技联合日本合作伙伴,在日本某处在建隧道,依托山猫M20 Pro轮足机器人开展先行安全确认与远程感知试验,在人进入之前,先让机器人获取必要信息。云深处科技机器狗凭借-20~55℃宽温域适应、IP66工业防护以及标准化拓展载荷接口,机器狗可按需搭载气体检测、三维测量设备等作业载荷,探索由机器狗承接高危勘查、辅助入洞前安全确认,减少人员进入高风险隧道的作业频次。
机器人先行 提供“看见现场”的另一种方式
隧道岩体容易对无线通信产生影响,纵深区段和转角处还可能存在光照不足、路面不平等问题。传统固定监控设备受安装位置限制,要持续覆盖隧道内部所有区域并不容易。在通信与通行条件均受限制的情况下,如何让后方人员掌握隧道深处的状态,是现场应用中的重要课题。
云深处科技机器狗可通过搭载的摄像设备等将现场信息传输至后方。凭借其通行能力和载荷扩展能力,还可根据现场条件组合不同传感器和测量设备,为过去需要人员先行确认的区域提供新的信息获取方式。机器人先获取信息,人员再基于这些信息进行确认,从而探索“人机协同、各展所长”的新型现场作业方式。
通信、感知、三维测量 —— 从“一台机器人”走向“一套现场系统”
在隧道这类环境中,仅将一台高性能机器人带到现场,并不意味着应用能够立即落地。对于纵深较长、存在转弯和遮挡的空间,需要综合考虑通信方式,同时明确影像和传感器数据如何传回后方,以及哪些信息能够真正服务于现场判断。机器人能否适应在建隧道作业,不仅取决于硬件本体,也取决于能否在真实现场中把多项技术有效“连接起来”。
因此,云深处科技机器狗为核心移动平台,将机器狗本体、通信、摄像与环境感知、三维测量、数据传输、现场作业流程和现场安全管理等要素进行组合,在基建施工现场推进系统化验证。
现场实测驱动技术迭代
诸多问题只有投入真实工况才会暴露,现场各类约束与特殊工况,正是机器人功能及运行方案迭代优化的重要依据。
目前该日本在建隧道项目正分阶段完成机器狗行走、远程操控、通信、影像采集及环境测量等基础能力验证。在此基础上,云深处科技将依托现场工况提炼对应的技术课题,进一步向高阶作业能力迭代。
从实证走向标准化 输出面向危险复杂环境的中国方案
通过日本在建隧道的现场验证,云深处科技携手合作伙伴拓宽四足机器人在建设现场的应用边界,立足实地工况破解技术难点,完成产品与技术双向迭代。作为具身智能技术创新与行业应用引领者,云深处科技2025年位居全球四足机器人行业应用第一,目前已经拥有1200多个真实行业落地场景,依托遍布全球45个国家和地区的项目实践,沉淀出成熟的现场适配能力。
本次隧道验证的封闭空间通行、长距离通信、远程感知、三维测量能力,同样适用于地下设施、工业厂区、灾情处置等高危作业场景。借助四足机器人灵活通行、多机协同优势,云深处科技持续打磨可复制的地下空间运维勘查范式,向海内外输出可复用行业解决方案,以国产智能装备,把智慧巡检的中国方案带到全球高危作业现场,助力高危现场作业的安全转型。