深圳,2026年5月28日 /China Newswire/ —— X Square Robot 今日宣布开源发布 Wall-OSS-0.5,这是一款面向真实世界机器人操作的视觉-语言-动作模型。此次发布旨在回答具身智能领域的一个关键问题:VLA 预训练能否产生在物理硬件上直接可观测的机器人能力,而不仅仅是作为下游微调的初始化起点?
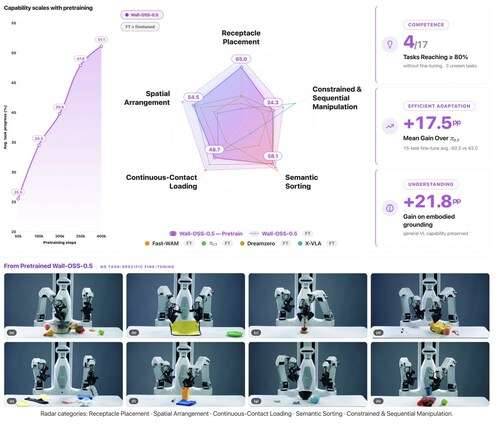
Wall-OSS-0.5 的设计目标是:在进行任何任务特定的微调之前,使预训练的机器人能力在物理机器人上直接可观测。 为了验证这一点,该模型以其预训练形式在包含 17 项任务的真实机器人零样本测试套件上进行了评估,任务覆盖语义理解、刚性物体操作、可变形物体操作、精细操作以及长时序任务。预训练检查点在多项任务上取得了超过 80 分的任务进度得分,包括积木分拣(100 分)、水果分拣(96 分)、套环(86 分)以及留出的可变形任务——绳索紧固(82 分)。这些结果表明,仅靠 VLA 预训练就能产生可测量且可迁移的机器人行为,而不仅仅是作为下游适配的初始化。
为了支撑这一能力,Wall-OSS-0.5 采用单一阶段训练,数据来自三源混合:自采的操作数据、精选的开源多实体轨迹数据,以及一个包含 9000 万样本的多模态语料库(其中包含从动作轨迹合成的具身桥接样本)。
训练方案的核心是 梯度桥接协同训练,即在预训练期间,动作监督直接塑造 VLM 主干网络。机器人的动作被整合到核心表示学习过程中,而非作为独立的下游模块处理。
在该框架中,离散动作 token 的交叉熵作为梯度桥接,提供了一个 VLM 原生的训练信号,将动作感知注入主干网络。多模态交叉熵则锚定有基础的视觉-语言理解,包括指令跟随和具身场景理解。流匹配用于训练在物理机器人执行过程中使用的连续动作生成器。
这些离散和连续的学习路径扮演着互补的角色。动作 token 帮助主干网络在表示层面学习机器人行为,而流匹配则为控制生成可执行的连续动作。消融研究表明,移除这种协同训练方案的关键组件会显著降低真实机器人的性能。
在整个预训练过程中,从 5 万步到 40 万步,模型在已见任务和未见任务上的性能均有提升,已见任务的平均任务进度从 26.1 升至 50.0,未见任务则从 24.2 升至 53.6。
为了进一步提高动作表示质量,Wall-OSS-0.5 引入了 视觉对齐的 RVQ 动作分词器。与基于规则的动作分词方法不同,该分词器将离散动作 token 与视觉和多模态语义对齐,在机器人动作与多模态理解之间创建了一个更具语义基础的接口。
该模型还引入了面向流匹配的 动作空间监督。该方案不直接监督速度场预测,而是在恢复后的动作空间中定义损失,从而提高了收敛速度,并在训练过程中稳定了连续动作的生成。这一目标将监督从速度场转移到了恢复后的动作轨迹上。
为了支持大规模训练,Wall-OSS-0.5 实现了 DMuon,一种用于 VLA 协同训练的分布式 Muon 优化器。DMuon 将矩阵级的 Newton-Schulz 计算分区到分片参数上,相较于朴素实现,端到端优化器开销最高可减少 100 倍。
在操作性能之外,Wall-OSS-0.5 在强化具身基础能力的同时,保留了广泛的视觉-语言能力。多模态评估显示,整体性能保持稳定,其中具身基础能力提升了 21.8 分。
在包含 15 项任务的真实机器人微调测试套件上,Wall-OSS-0.5 取得了 60.5 的平均任务进度,比 π0.5 高出 17.5 个百分点;在包含 10 项任务的操作任务子集上,优势进一步扩大到 26 个百分点。
通过此次发布,X Square Robot 将完整的 Wall-OSS-0.5 技术栈开放给社区,包括模型权重、训练代码、训练方案及优化器实现。其目标是为从事具身智能研究的研究人员和开发者提供一个可复现的基础。
Wall-OSS-0.5 为从大规模 VLA 预训练走向可在真实世界环境中直接测试的机器人行为提供了一条实用路径。通过将 Wall-OSS-0.5 及其训练与优化技术栈一并开源,X Square Robot 希望推动面向通用具身智能的进一步研究、适配与开发。